Appelplukrobot: Learning from Demonstration
29 juli 2024
Zouden boeren in plaats van programmeurs robots kunnen trainen om bepaalde taken uit te voeren? Robert van den Ven onderzocht het gebruik van Learning from Demonstration om een robot alle bewegingen te leren die nodig zijn om een appel te oogsten.
Natuurlijk, er zijn al meerdere appelplukrobots, ik ken de voorbeelden. Maar ook dat zijn prototypes waaraan je nog het een en ander moet sleutelen voordat je die echt op de markt kunt brengen. Vandaar mijn onderzoek.
Een van de grote uitdagingen van zo’n robot is de plukbeweging. De meeste prototypes plukken een appel van de boom door die om het midden van het klokhuis te draaien. Daarbij kan je een appel beschadigen en dat wil je niet. Om dat te voorkomen, zou een plukrobot een trek- en draaibeweging moeten maken die roteert om het steeltje, dus daar moet hij die appel vastpakken. Maar dat is programmeer-technisch lastiger, blijkt uit onderzoeken. Handmatig programmeren kost tijd, en dat hoeft niet met Learning from Demonstration (LfD). Niemand had nog echt onderzocht of en hoe je daarmee een robotarm die plukbewegingen kunt aanleren. Dat hebben wij wel gedaan, en ja, die rotatie kan hij leren.
We hebben het hele plukproces in vier stappen geknipt: benaderen, vastpakken, plukken en plaatsen. Als ik met mijn hand een appel pluk, en dat met een camera film, kan een robot daarvan niet leren. Dat zijn te veel stappen, dat beeld, die beweging, is te complex, daarom moet je die werkelijkheid versimpelen.
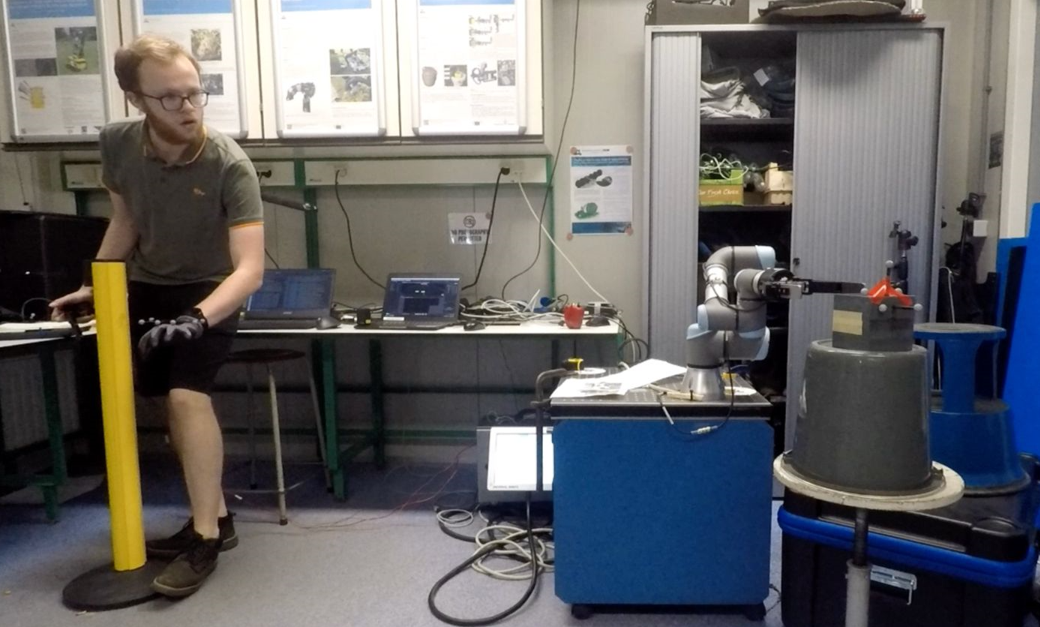
Met behulp van Learning from Demonstration hebben we een UR3-robotarm de vier stappen geleerd. Eerst met behulp van een kubus in plaats van een appel, in een labsituatie. Daarvoor heb ik een handschoen met trackers gebruikt, waarmee je een beweging in real-time kunt vertalen naar bewegingen voor een robot. Ik beweeg met mijn hand vijf centimeter naar links, de robotarm doet mij na. De trackers op de handschoen zorgen ervoor dat al die data bij een computer komt die het naar de robot stuurt.
De mogelijkheden van LfD zijn groots. Als het werkt, kan een boer daarmee straks ter plekke een robot zelf iets (bij)leren, zoals hij dat ook aan mensen leert. Dat zou revolutionair zijn. Om ervoor te zorgen dat de robot een taak precies uitvoert zoals hij dat wil, en ook nieuwe taken kan oppakken, zoals peren plukken of planten snoeien. Om de robot meer multifunctioneel te maken. Die nieuwe of aangepaste taak kan de robot opslaan in zijn database en daarmee zijn interne model aanscherpen. Wie weet kan dat straks ook voice-gestuurd.
Maar goed, eerst ga ik met de robot de boomgaard in, om te testen of de voorbeelden uit het lab ook werken in de boomgaard.
Lees het hele paper hier.