Actuele stand van agrifood robotica: drie kansen
20 september 2024
In mei dit jaar kwam het boek ‘Advances in agri-food robotics’ uit. In 732 pagina’s beschrijven verschillende auteurs waaronder diverse Wageningse onderzoekers welke vooruitgang robotica in agrifood de afgelopen jaren heeft geboekt en of robotica cruciaal is om in de toekomst 9 miljard monden te voeden. Samen met Dr. Yael Edan van de Ben Gurion Universiteit in Israël, bewerkte prof.dr.ir. Eldert van Henten van Wageningen Universiteit & Research het boek. Wat zijn volgens hem de belangrijkste vooruitgangen die zijn geboekt?
Omvang boek spreekt boekdelen over vooruitgang
“Dat er vooruitgang is geboekt, spreekt denk ik wel uit de omvang van het boek en het grote aantal auteurs van over de hele wereld dat eraan meewerkte. En dan hebben we – mede door een tekort aan vakbekwame auteurs – hoofdstukken in de naoogst automatisering van groente, fruit en vlees nog achterwege moeten laten. Het boek geeft niettemin een heel goed en bovendien heel divers beeld van de ontwikkelingen en vooruitgang in de verschillende toepassingsgebieden. Dat zijn akkerbouw, fruitteelt, tuinbouw en veehouderij. Ik merk dat er aan de essentiële vraagstukken rondom robotisering nu door de hele keten heen aandacht wordt besteed en dat er ook enorm veel ontwikkelingen zijn. Zelf vind ik het heel interessant om te zien dat wanneer je naar de benodigde technologieën kijkt, je veel overeenkomsten ziet tussen de verschillende toepassingsgebieden. Daar zouden we meer gebruik van kunnen maken. Wat mij betreft zou iedereen de hoofdstukken over de huidige status van robotica in toepassingsdomeinen moeten lezen. De ontwikkelingen in de laatste vijf jaar zijn echt in een stroomversnelling geraakt.”
Sense, plan, act
De stand en ontwikkeling der technologie wordt beschreven in drie fasen/stappen: sense (waarnemen/detecteren), plan (plannen) en act (uitvoeren). “Dit zijn mijns inziens de drie noodzakelijke en opeenvolgende stappen en we beschrijven een aantal hele mooie voorbeelden van elk. Zoals bijdragen omtrent waarnemen/perceptie met camera’s en andere technologieën. Het hoofdstuk over soft robotics met het grijpen (uitvoeren) van kwetsbare producten zoals fruit, vind ik zelf ook zeer interessant. En ook de planning krijgt aandacht in een hoofdstuk. Wat we wel zien is dat wanneer het waarnemen/detecteren eenmaal lijkt te werken, het plannen van een actie nog steeds een grote uitdaging kan zijn. In het geval van plukken van zacht fruit bijvoorbeeld, wil je deze zachte producten grijpen zonder ze te beschadigen. Hetgeen lastig is. Wat dat betreft is het integraal ontwerpen van een gerobotiseerd systeem een flinke uitdaging en zijn er nog voldoende kansen voor engineering en systeemontwerp.”
Van volledig gerobotiseerd naar 85% gerobotiseerd
Gevraagd naar of alle sectoren al zover zijn dat ze staan te springen om robotica-oplossingen, zegt Van Henten ‘dat we er nog niet zijn’. “Ik denk dat in de tuinbouw alles dat relatief eenvoudig gemechaniseerd en gerobotiseerd kan worden, al wel zover is. Interessant is echter om te analyseren waar nu nog mensen nodig zijn om taken uit te voeren. Dat zijn kennelijk taken en/of handelingen die zo gecompliceerd zijn dat robotica nog geen serieus alternatief is. Dat heeft onder meer te maken met het fenomeen occlusie. Vrij vertaald is dat de hinder die het vision gedeelte ondervindt van bladeren of takken aan een plant om bijvoorbeeld een rijpe vrucht te detecteren. Geautomatiseerd werken in een natuurlijke omgeving met wisselende variabelen is wat dat betreft veel uitdagender dan een gerobotiseerde industriële omgeving waarin alle variabelen vooraf bekend zijn. Bovendien speelt mee dat de meeste robotoplossingen in tegenstelling tot mensen nog steeds sterk gewasspecifiek zijn. Maar er zit verandering in de lucht. Zo merk ik dat de praktijk de oorspronkelijke doelstelling om bijvoorbeeld rijpe trostomaten volledig gerobotiseerd te laten oogsten, loslaat. 85 procent door een robot laten oogsten wordt nu ook al als een hele waardevolle stap gezien. En dat is een heel interessante kentering! Het betekent namelijk dat de mens een deel van de oogst blijft plukken waardoor er sprake wordt van collaboratieve robots ofwel cobots en dat is iets waar ik zelf veel toekomst in zie. Hoewel de uitdaging hierbij zit in de adoptie van dergelijke cobots en het inbedden ervan in een business model.”
Drie kansen
Wat Van Henten betreft zijn er drie duidelijke kansen waarneembaar voor onderzoekers en ontwikkelaars. “De eerste noemde ik net al. Dat is het gebruik van tussenoplossingen waarbij mens en technologie samenwerken. In de vorm van cobots maar ook in de vorm van bijvoorbeeld augmented reality. De tweede kans die ik zie is het door ontwikkelen en meer integraal ontwerpen van de sense-plan-act cyclus en het inbouwen van feedback daarin. De mens heeft hele snelle en effectieve feedback mechanismen. Iets dat we bijvoorbeeld in de akkerbouw met autonome voertuigen nog weinig zien. De veiligheids- en monitoringsrol van een trekkerchauffeur moet namelijk ook geautomatiseerd worden voor een volledig autonoom systeem. De derde mogelijkheid is het minder complex maken en modificeren van productiesystemen. Zoals dat in de melkveehouderij is gebeurd met de selectie van koeien die met hun uiervorm beter bij een melkrobot passen. Maar ook in de tuinbouw en fruitteelt zijn er mogelijkheden om teeltsystemen aan te passen en daarmee de uitdagingen voor nieuwe robottechnologieën kleiner te maken.”
“Een van de interessantste aspecten aan dit alles, is dat we binnen Wageningen Universiteit & Research alles in huis hebben om die ontwikkelingen te helpen versnellen. We hebben niet alleen een wereldwijd leidende positie op het gebied van autonomie en robotica, we koppelen de universiteit aan onderzoek. Daar waar de universiteit stopt bij technology readiness level (TRL) 4 à 6, pakken de research collega’s het vanaf daar verder op. Zo zijn we heel sterk in het maken van de verbinding tussen onderwijs, onderzoek en markt!”
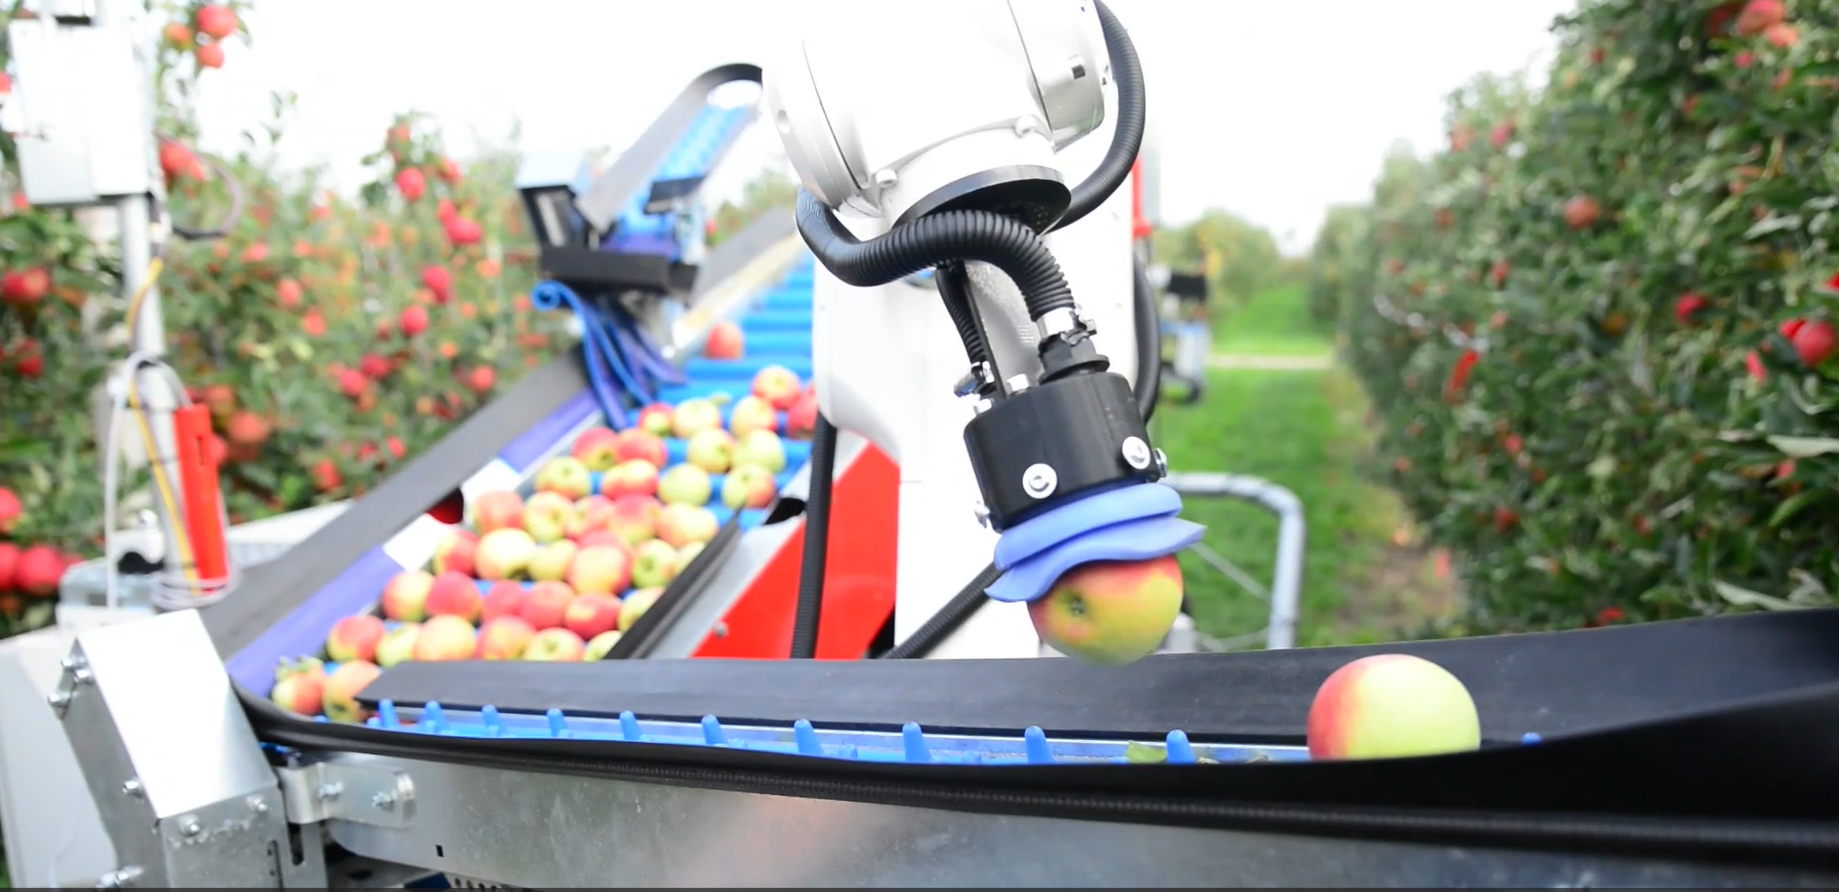
Headerfoto: fruitplukrobot PPS Handsfree production in agrifood (LWV 19178)