We kozen voor WUR omdat zij toonaangevend zijn in baanbrekende technologieën voor de tuinbouw
23 januari 2026
DENSO CORPORATION wil het onmogelijke mogelijk maken door voedselsystemen van binnenuit te veranderen. In die ambitie, en specifiek bij de ontwikkeling van hun tomatenoogstrobot Artemy®, speelt Wageningen University & Research (WUR) een cruciale en onmisbare rol.
Certhon, een bedrijf van de DENSO-groep met vestiging in Nederland, is gespecialiseerd in het ontwerpen, ontwikkelen en bouwen van maatwerk klimaatsystemen, hightech kassen en indoor farms. Gedreven door de visie ‘growing anything, anywhere, for everyone’ levert het bedrijf oplossingen die variëren van tomatenproductie in de woestijn tot het telen van sla in Noord-Amerika en aardbeien in Hongkong. Certhon wil voedselsystemen van binnenuit veranderen en biedt daarbij lokale ondersteuning voor projecten en ontwikkelingen.
De beste experts in hun vakgebied
DENSO is een geavanceerde, wereldwijd opererende producent van auto-onderdelen met het hoofdkantoor in Japan. Op basis van zijn kerntechnologieën breidt DENSO zijn activiteiten uit naar de landbouw (agtech) en werkt het bedrijf aan het versterken van de agrarische sector. Sinds begin september 2023 is de Certhon Group volledig eigendom van DENSO. Dankzij deze samenwerking beschikken Certhon en DENSO over de faciliteiten, kennis, vaardigheden en financiële slagkracht om robots voor de tuinbouw succesvol te ontwikkelen, produceren en vermarkten. Waarom kozen de bedrijven dan voor Wageningen University & Research (WUR) als partner voor de tomatenoogstrobot Artemy?
Daigo Akutsu, verantwoordelijk voor technische business development, startte het project bij DENSO in Japan en verhuisde later naar Certhon in Nederland. Hij licht de motivatie voor de samenwerking met WUR toe: “DENSO is een technologiegroep met veel bedrijven in Japan en andere landen. Onze kern ligt echter van oudsher in de automotive sector, en dat is nog steeds zo. Wanneer we partners zoeken voor (gezamenlijke) ontwikkelingen, kijken we altijd zorgvuldig wie de beste en meest geschikte partijen zijn. Onze visie luidt: ‘Providing safe, delicious, and environmentally friendly food anytime, anywhere, for everyone.’ Om die visie te realiseren, richten we ons op stabiele en voorspelbare productie. We werken graag samen met partners die deze visie delen én toonaangevend zijn in hun eigen vakgebied. WUR is niet alleen wereldwijd bekend om hun onderzoek en resultaten in de landbouw en tuinbouw, maar is zonder twijfel ook leidend in baanbrekende technologieën voor de tuinbouw. Sinds mei 2024 werken we samen aan het Digital Twin-project en we hebben ervaren dat zij zeer capabel zijn, beschikken over diepgaande domeinkennis én uitdagende deadlines weten te halen.”
‘Dit is nog nooit eerder gedaan’
De expertise van WUR op het gebied van gewasmodellering, robotsimulatie en 3D-modellering wordt ingezet om de ontwikkeling van Certhons tomatenoogstrobot Artemy te versnellen. In dit project werkt WUR aan een simulatie waarin de Artemy-robot opereert in een virtuele kas. Daarbij wordt niet alleen de robot gesimuleerd, maar ook het gewas, inclusief natuurlijke variatie, realistische uitstraling en correcte fysieke interactie tussen robot en plant. Aspecten zoals gewasmodellering en groeisimulatie met virtuele planten zijn eerder door WUR-onderzoekers uitgevoerd, maar met een heel ander doel. Levensechte visuele realiteit was daarbij nooit vereist.
Dat een robot in een simulatie daadwerkelijk kan interacteren met realistisch ogende planten om oogstprocessen te simuleren, is nieuw, zegt Arjan Vroegop, onderzoeker bij WUR en lid van het Vision+Robotics-team. Hij leidt het project namens WUR. “Robotsimulatie is vrij gebruikelijk in gecontroleerde omgevingen zoals autofabrieken, maar in de tuinbouw is dit echt nieuw. Dit is nog nooit eerder gedaan. Het is geen standaard engineeringproject. Niet voor DENSO of Certhon, en ook niet voor ons. We werken hier echt aan de absolute voorhoede van de technologie.”
Akutsu vult aan: “Toen we startten met deze samenwerking en gezamenlijke doelen vaststelden, wist niemand vooraf of die doelen haalbaar of realistisch waren. Er bestond simpelweg geen vergelijkbaar voorbeeld. Dat maakt het lastig om verwachtingen goed in te schatten. We weten hoe complex onderzoek en innovatie zijn. Omdat dit ons eerste gezamenlijke project was, konden we niet te veel verwachten. Daarom heb ik mijn verwachtingen zorgvuldig vastgelegd, voor mijn eigen team, het topmanagement, het Certhon-team en voor Arjan en zijn team. Arjan zei meteen: ‘let’s try’. En eerlijk gezegd ben ik zeer onder de indruk van het werk en het tempo tot nu toe. De WUR-experts zijn zeer proactief en vooruitstrevend, en toch verwachten we soms misschien ook te veel. Daarom is het essentieel om voortdurend te communiceren en de voortgang en verwachtingen goed op elkaar af te stemmen.”
‘Het topmanagement was zeer onder de indruk’
In maart 2025 vond een tussentijdse ‘gate review’ plaats, waarbij Daigo Akutsu de voortgang van het project presenteerde aan het topmanagement. “Ik liet de resultaten van de robotsimulatie zien en het management was onder de indruk van wat er in zo’n korte periode is bereikt (mei 2024 – maart 2025). Niet alleen van de technische resultaten, maar ook van de samenwerking, de communicatie en de relatie tussen de projectpartners. Er waren nog uitdagingen en niet alle oorspronkelijke doelen waren al behaald. Tegelijkertijd realiseerde het management zich dat deze doelen zeer ambitieus waren, zonder vooraf precies te weten wat daarvoor nodig zou zijn. Uit ervaring weten we dat dergelijke trajecten soms meer tijd vragen dan verwacht.”
Snellere ontwikkeling van robots
Akutsu legt uit: “Artemy wordt volledig in-house ontwikkeld. Tijdens de ontwikkeling hebben we veel getest in onze kas in Japan. Die kas ligt op enige afstand van ons kantoor, dus voor elke test moet je er fysiek naartoe. Voor die tests gebruiken we vision-technologie om tomatenplanten te detecteren en te meten, als basis voor de oogsttechnologie van Artemy. Al snel merkten we dat het vastleggen van planten totaal anders is dan het automatiseren van autofabrieken. De omstandigheden in kassen veranderen voortdurend en planten groeien en ontwikkelen zich. Er zijn seizoensinvloeden, en nadat een vrucht is geoogst, is de situatie onherroepelijk veranderd. Je kunt dezelfde omstandigheden niet opnieuw creëren. Dat maakte de ontwikkeling tijdrovend en minder efficiënt dan gewenst. We vroegen ons af: hoe kunnen we dit versnellen? Het antwoord was simulatie, zoals we dat al toepassen in onze automotive divisie. Daarmee kunnen we reproduceerbare tests en testomgevingen creëren en dezelfde situatie opnieuw testen na aanpassingen aan de robot of software.”
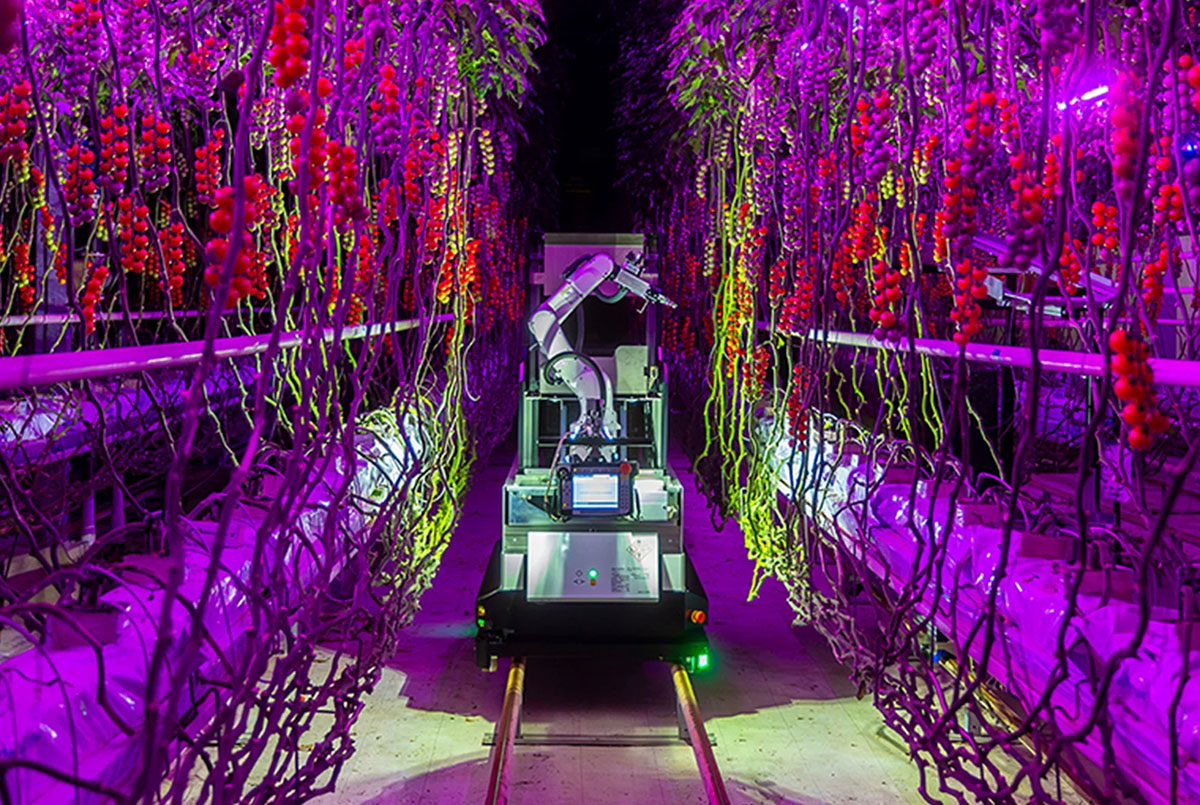
Artemy havesting robot (source: https://www.denso.com/global/en/driven-base/project/artemy/)
Vroegop vult aan: “Testen in de praktijk kost in de landbouw en tuinbouw veel tijd, omdat de omstandigheden continu veranderen. Als je niet alleen de bewegingen van de Artemy-robot kunt simuleren, maar ook de interactie tussen robot en plant, kun je de ontwikkeling aanzienlijk versnellen. Hier komt Wageningen in beeld, omdat we beschikken over de benodigde gecombineerde expertise. Binnen Vision+Robotics hebben we kennis van robotica en simulatie. Daarnaast werken we samen met het WANDER XR Experience Lab en het team Crop Physiology van WUR voor plantenkennis. Het WANDER XR Experience Lab heeft expertise in 3D-modellering en game-engines en hielp ons bij het realistisch weergeven van de tomatenplanten. Dat maakt WUR uniek wereldwijd. Een plantenmodel hebben is één ding, maar wij streven ernaar elke plant realistisch en uniek te maken. Daarin speelt Maarten van der Meer (Crop Physiology) een sleutelrol, omdat hij alles weet van planten.”
Virtuele planten creëren
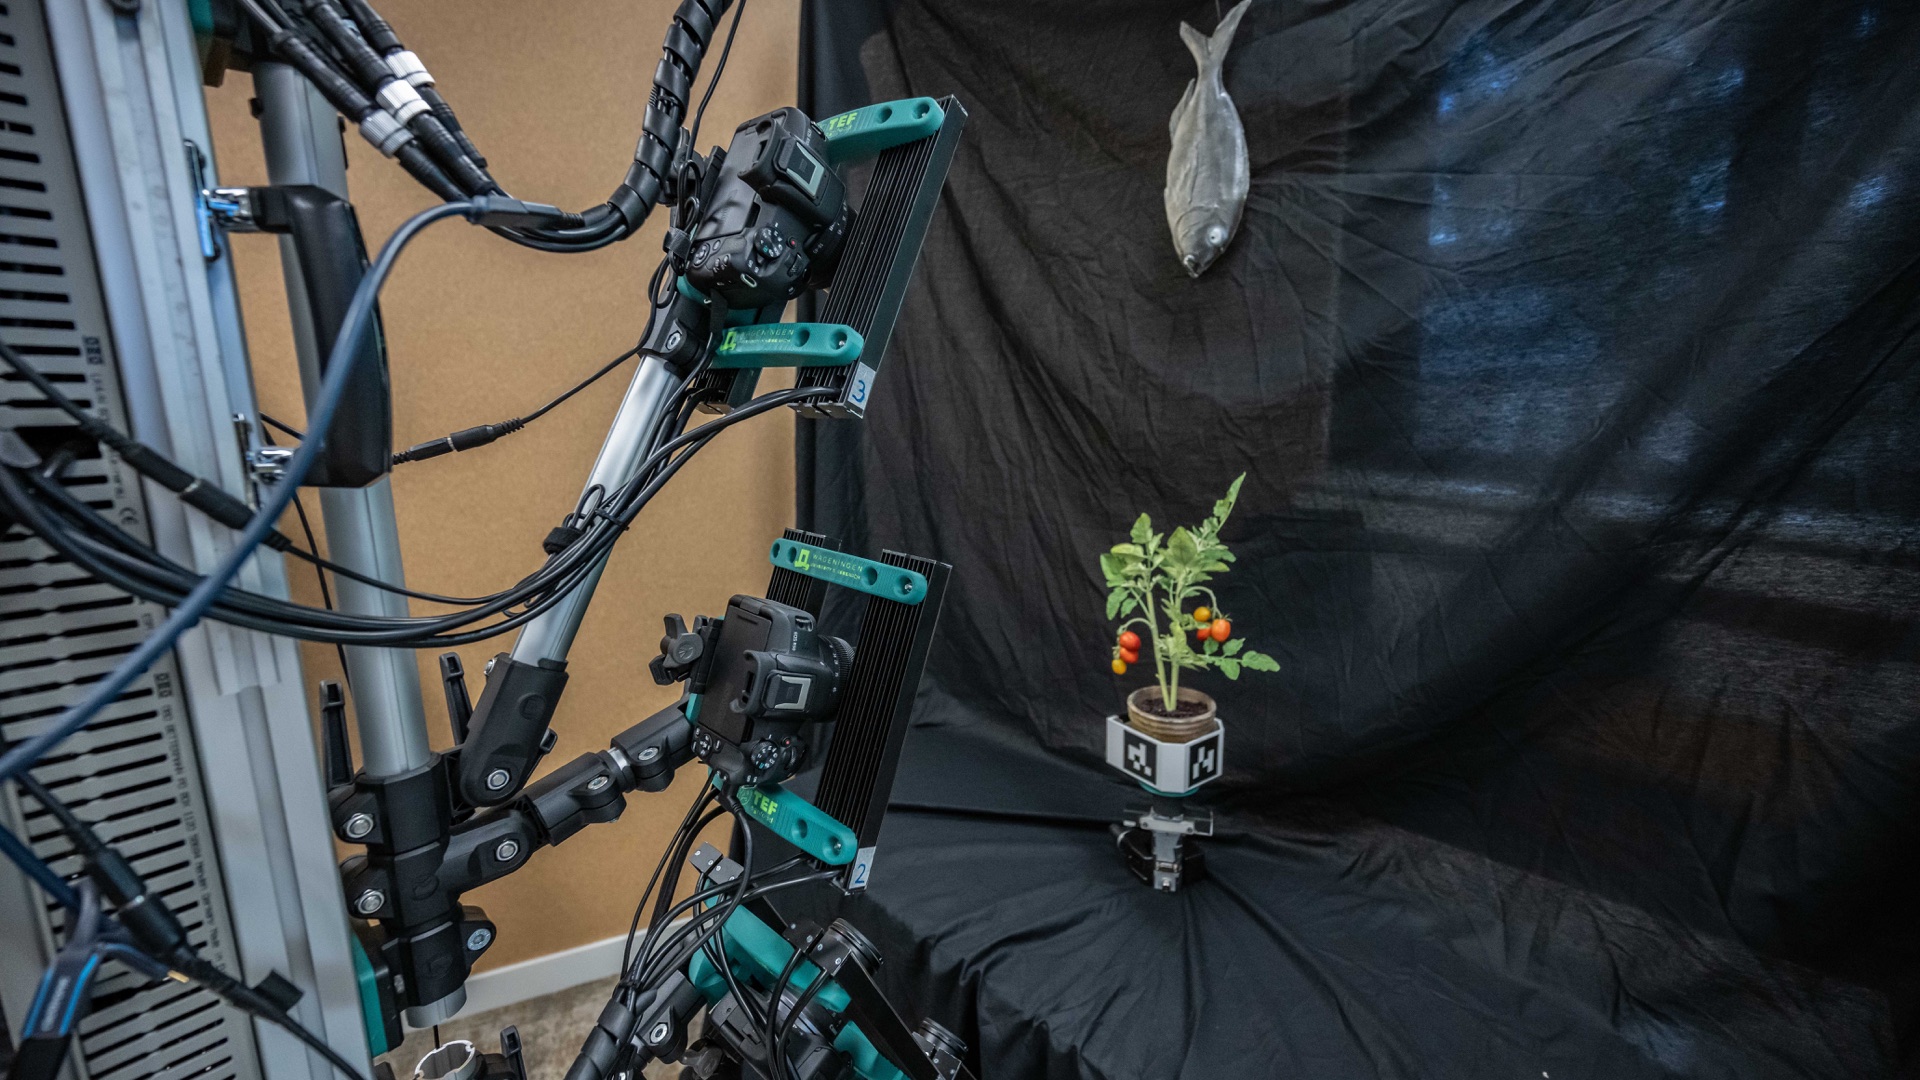
Maarten van der Meer licht toe: “Als plantwetenschapper in de gewasfysiologie werk ik aan 3D-gewasmodellering, waarbij zowel functionele als structurele aspecten van planten worden gemodelleerd. In dit project gaat het om cocktailtomaten. We meten een aantal echte planten en reconstrueren deze virtueel op basis van logica. Met behulp van Blender creëren we vervolgens variatie. Door echte planten te meten en belangrijke kenmerken vast te leggen, zoals hoogte, de laagst aangezette bladeren en andere functionele eenheden (fytomeren), zorgen we ervoor dat onze virtuele planten natuurlijke variatie weerspiegelen. Dat gebeurt via randomisatie binnen gemeten grenzen, inclusief complexere situaties waarin oogsten lastiger is. Zo kunnen we virtuele planten vergelijken met een vergelijkbaar aantal bladeren of vruchten. Inzicht in variatie is essentieel om veel verschillende planten te kunnen genereren, en dat is een kernvoorwaarde voor de simulatie.”
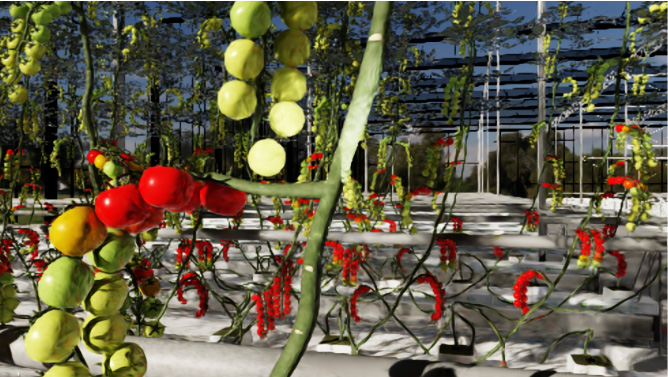
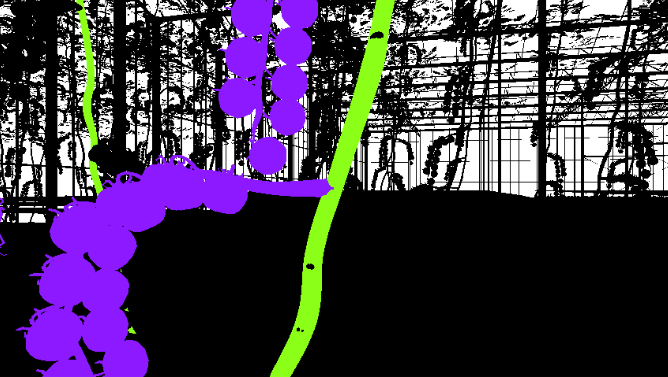
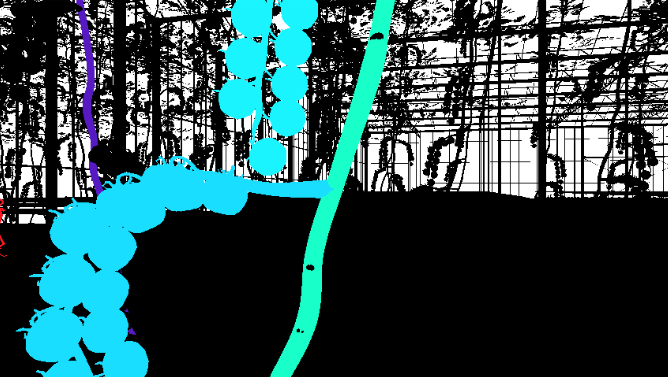
Naast een realistische visuele omgeving biedt de simulatie ook semantische en instantiesegmentaties (die worden gebruikt voor het trainen van detectiemodellen).
Van der Meer vervolgt: “Een belangrijk voordeel van de WUR-aanpak is het gebruik van meetprotocollen. Daardoor kunnen we onze plantgenerator ook voeden met gegevens van andere rassen. We kunnen bijvoorbeeld eenvoudig schakelen van cherrytomaten naar cocktailtomaten door de grootte, lengte en vorm van de vruchten aan te passen. Alles is volledig aanpasbaar. Dat is cruciaal voor DENSO, omdat zij zich nu richten op cherrytomaten, maar in de toekomst ook andere rassen kunnen overwegen. We staan nu dicht bij volledige automatisering en ik kijk ernaar uit om te zien hoe dit in de praktijk de robotontwikkeling versnelt.”
Niet alles gaat meteen goed
Lukt alles in één keer? Vroegop geeft een voorbeeld: “Ik kan een goed voorbeeld geven van iets dat aanvankelijk niet goed ging. Dit type modellering en simulatie bestond simpelweg nog niet toen we begonnen. Tegelijkertijd ontwikkelen AI, machine learning en algoritmes zich razendsnel. Bij de start waren we beperkt in de beschikbare engines voor het maken van virtuele planten. We kozen voor een veelgebruikte game-engine, maar kwamen erachter dat we de complexiteit van plantfysica hadden onderschat. Dat kregen we niet goed werkend. Daarom hebben we geadviseerd over te stappen op een gespecialiseerde robotsimulatie-omgeving, met een geautomatiseerde workflow voor het importeren van planten uit Blender. Zo kunnen we profiteren van de nieuwste AI- en machine-learningtechnologie en maken we het systeem toekomstbestendig. Dit is een typisch voorbeeld van de synergie die mogelijk is dankzij de brede expertise binnen Wageningen.”
Akutsu sluit af: “In dit project lopen we tegen veel uitdagingen aan, maar we pakken die samen op. Ons team bij DENSO had geen ervaring met de engines die Arjan noemde. Daarom vertrouwen we, na zorgvuldige afweging, op het advies en de beslissingen van het WUR-team. Het doel van deze projectfase is het genereren van synthetische data en het automatiseren van robottesten. Zo creëren we een virtuele Artemy-robot en gebruiken we de resultaten om de echte robot verder te verbeteren. Bij DENSO zijn we ervan overtuigd dat deze samenwerking ons helpt om tomatenteelt en geautomatiseerde oogst te versnellen. Zo stellen we onze huidige en toekomstige klanten in staat om overal ter wereld gewassen te telen.”