Hoe beïnvloedt hantering door robots de kwaliteit van zacht fruit?
18 december 2024
In het project ‘Autonomous robots for agrifood processes’ bestudeert een team van Vision+Robotics-experts de impact van de hantering door robots op de kwaliteit van zacht fruit. Wat voor effect heeft dit en kunnen zogenoemde soft grippers hier (echt) verandering in brengen?
Aneesh Chauhan is een van de Vision+Robotics-experts van Wageningen University & Research die bestudeert hoe de hantering door robots van invloed is op verschillende soorten zacht en meestal ook kwetsbaar fruit. “De belangrijkste motivatie voor het onderzoek in het kader van het project ‘Autonomous robots for agrifood processes’ is de grote noodzaak voor voedselverwerkende bedrijven om te automatiseren en om herhalende taken en processen in levensmiddelenfabrieken te robotiseren. Hoewel de argumenten duidelijk zijn – tekort aan arbeidskrachten, herhalende taken, efficiëntie en hygiëne – kunnen robots niet blindelings worden ingezet voor taken waarbij ze rechtstreeks in contact komen met levensmiddelen. Indirect contact waarbij robots kratten of trays met levensmiddelen of groente en fruit hanteren, gaat goed en wordt veel toegepast. Op deze manier wordt het product niet beïnvloed door de hantering. Maar zodra er sprake is van rechtstreeks contact tussen een robot of robotgrijper en een product en/of vrucht, kan de productkwaliteit worden aangetast. Dit kan zichtbaar zijn, zoals beurse plekken, maar kan ook gebeuren op manieren die niet meteen waarneembaar zijn voor het menselijk oog en/of voor computer vision. Tot nu toe was er nauwelijks onderzoek gedaan naar deze effecten en daar willen we verandering in brengen met het vele werk op het gebied van kwaliteitsmeting dat we in het kader van dit project doen.”
Verschillende soorten fruit, verschillende uitdagingen
Het idee en het doel van alle handelingen en de hantering na de oogst is om het product in leven en van goede kwaliteit te houden tot het geconsumeerd wordt. “We hebben te maken met biologisch actieve producten en sommige daarvan kunnen tijdens de hantering gemakkelijk gekneusd raken. Ik bedoel, er bestaan succesvolle robotoplossingen voor het sorteren en verpakken van bijvoorbeeld appels, meloenen en ananassen. Maar het hanteren van trossen druiven, frambozen en vooral zacht fruit zoals rode bessen en aardbeien brengt veel grotere uitdagingen met zich mee vanuit het oogpunt van productkwaliteit. Dat er gerobotiseerde eindeffectoren zoals soft grippers worden gebruikt om deze fruitsoorten te hanteren, wil niet zeggen dat je het product niet beschadigt. Sommige beschadigingen ontstaan vanbinnen en worden pas later zichtbaar. Bijvoorbeeld tijdens de logistiek, de laatste-kilometer-levering, gedurende de houdbaarheidstermijn of vlak voor consumptie.”
Chauhan heeft gemerkt dat de technologische vooruitgang de afgelopen jaren is verschoven naar zachte materialen, omdat deze kunnen leiden tot meer universeel toepasbare oplossingen. “Ze zijn mechanisch meegaand en kunnen van vorm veranderen in reactie op externe of interne actuatoren en op hun interactie met objecten. Denk daarbij aan tentakels van octopussen, gekko-poten en op koffiebonen gebaseerde klemgrijpers. Toch zijn veel eindeffectoren niet geschikt voor kwetsbaar fruit omdat dit zo snel gekneusd raakt. De grippers kunnen ook ziekten en ziekteverwekkers zoals schimmels overbrengen van de ene naar de andere vrucht zonder dat dit wordt opgemerkt in kwaliteitscontroleprocedures. We kunnen op gekkopoten gebaseerde grijpers met een uitstekende grip gebruiken, maar elke ribbel op het oppervlak van die grijper brengt een risico met zich mee en kan een drager van schimmels worden. Robots kunnen zo een vector worden voor ziekten en dat is niet wat we willen. Je kunt de grijper wel schoonmaken of vervangen, maar wanneer en hoe vaak? Kunnen we contact met ziekteverwekkers detecteren?”
Een andere uitdaging is de hantering van verschillende maten en vormen vruchten. Menselijke vingers en handen kunnen zich gemakkelijk aanpassen aan het hanteren van zowel kleine als grote aardbeien, maar voor robotgrijpers is dit heel lastig. “Daarom ben ik van mening dat zachte en meegaande robotica deel uitmaken van de toekomst van de hantering van fruit.”
Inzicht in de impact
“We willen begrijpen wat de kortetermijneffecten zijn van het contact tussen een grijper en een product, en wat de langetermijneffecten zijn die zich mogelijk pas later voordoen. Duidelijke effecten kunnen met het menselijk oog gedetecteerd en gemeten worden, terwijl voor andere effecten nabij-infraroodspectroscopie (NIRS) en/of röntgentechnologie nodig is. Hiervoor testen we ook in opslag- en houdbaarheidsomstandigheden om veranderingen die in een later stadium optreden op te sporen en te meten. Veranderingen die niet direct zichtbaar waren nadat een product was gehanteerd. En we willen proberen benchmarkfaciliteiten op te zetten waarmee ontwikkelaars van robotgrijpers en eindeffectoren de effecten van hun handtering kunnen meten. Ik denk dat Wageningen University & Research hiervoor de ideale omstandigheden kan bieden, omdat alle kennis van alle disciplines hier samenkomt. Mijn doel is om meer inzicht te verschaffen in de impact van de hantering door robots, zodat de hantering van biologisch actieve materialen kan worden verbeterd.”

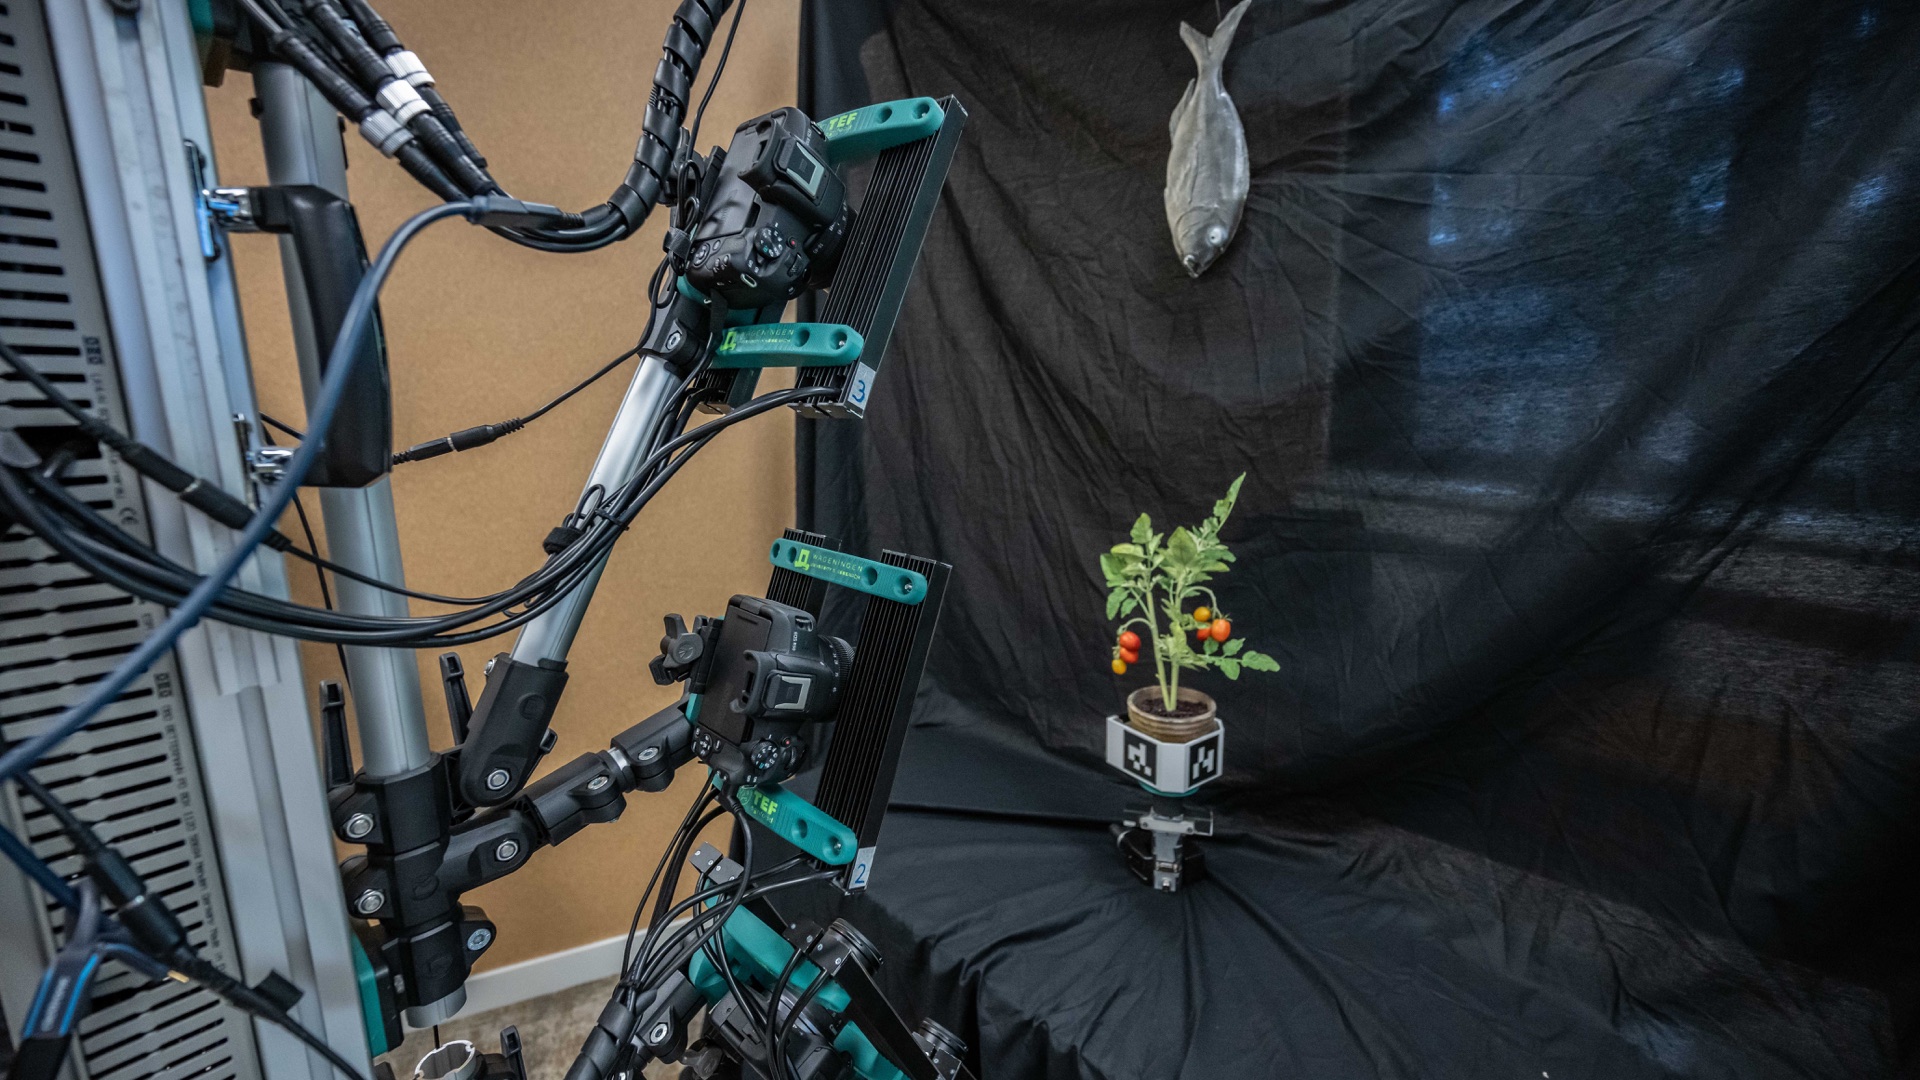
Testen van verschillende soorten robotgrijpers op verschillende soorten zacht fruit, zoals zwarte bessen, frambozen en aardbeien.
Hooggevoelige grijpers
“Mensen weten dat hun vingers iets vasthouden, maar de bestaande grijpers waar wij mee werken voelen niets, tenminste niet op de gevoeligheidsniveaus van menselijke vingers”, aldus Chauhan. “We moeten hooggevoelige detectie in grijpers bestuderen omdat grijpers meestal te weinig en te laat voelen. Met elk type producthantering of technologie die je in gebruik neemt, of het nu mechanisch of robotisch is, introduceer je ook een risico op beïnvloeding en mogelijke aantasting van het product. Soms verrassen deze effecten ook ons als experts op het gebied van vision en robotica. Tot vorig jaar was de theorie dat zachte grijpers kunnen werken. Maar toen kregen we verrassende testresultaten met zachte grijpers waarbij de zachtste grijper onverwachte latente schade aan frambozen veroorzaakte. Hoe kwam dat? Wat is er veranderd in de biologie van het product? We weten nog steeds niet hoe de biologische mechanismen werken die worden veroorzaakt door de hantering door robots.”
Oplossing voor rode bessen is aanstaande
“Momenteel gebruiken we alle kennis en inzichten die we opdoen om over ongeveer twee jaar robotgrijpers te introduceren voor het verpakken en hanteren van rode bessen. Dat zal een AI-ondersteunde oplossing zijn voor de verwerking van rode bessen in fabrieken die geen schade toebrengt aan het fruit. Op dit moment is de op AI gebaseerde robotbesturing nog niet nauwkeurig genoeg. Toch weet ik zeker dat robotica de automatisering van de levensmiddelenverwerking ingrijpend gaat veranderen.”
Dit onderzoek wordt hoofdzakelijk gefinancierd door het ministerie van Landbouw, Visserij, Voedselzekerheid en Natuur (LVVN) in Nederland via het programma Kennisbasis voor autonome robotica onder subsidienummer KB-38-001-005.