Unieke robotica systemen voor geautomatiseerd samenstellen van verse (maaltijd) salades
14 april 2026
In Wageningen ontwikkelen experts van Vision+Robotics robotica systemen op basis van vision technologie voor het geautomtiseerd samenstellen van kant-en-klare salades uit verschillende ingrediënten. Aneesh Chauhan deelt de nieuwste ontwikkelingen en uitdagingen.
Onderzoekers en wetenschappers van Wageningen University & Research (WUR) en Vision+Robotics (V+R) hebben in de afgelopen decennia veel ervaring opgebouwd met gerobotiseerd oppakken en verpakken. Waar eerdere projecten zich vooral richtten op grijpers en flexibele robotarmen voor verschillende ingrediënten in saladeboxen, ligt de focus in het huidige project KB robotics – Use case Food factories op het doseren en toevoegen van ingrediënten op basis van 3D-vision technologie. Doseren betekent dat ingrediënten worden opgepakt op basis van een vooraf bepaald doelgewicht, dat per recept verschilt. Dit is een complexe opgave, omdat ingrediënten voor salades sterk variëren in grootte, samenstelling, dichtheid en hardheid. Aneesh Chauhan, senior scientist computer vision en roboticica bij WUR en V+R, licht de specifieke uitdagingen toe.
Grote variatie in ingrediënten en samenstelling
“In dit project proberen we robotica systemen te ontwikkelen die een grote variatie aan (maaltijd) salades kunnen samenstellen. Kant-en-klare salades kopen we allemaal wel eens in de supermarkt of onderweg. In zulke salades zitten bijvoorbeeld sla, bonen, stukjes komkommer, blokjes paprika, aardappelpartjes, rijst en pasta, zoals fusilli. Al deze producten worden verpakt volgens specificaties die zijn gebaseerd op vooraf vastgestelde recepten, inclusief het gewicht per ingrediënt.
De uitdaging is om één type robotarm exact de juiste hoeveelheid ingrediënten te laten pakken, zonder elke portie fysiek te wegen en toch steeds het juiste gewicht aan de salade toe te voegen. Dat is wat wij proberen te bereiken, en dat is technisch zeer uitdagend. Waarom? Omdat we met veel verschillende productsoorten te maken hebben, en de robot zelfs binnen één product moet ‘weten’ hoe die het juiste gewicht pakt. In het door de industrie ondersteunde NXTGEN – Ready Made Meals-project hebben we ervaring opgedaan met het oppakken van paprikablokjes. Die kennis gebruiken we nu om kidneybonen, fusilli en mozzarellabolletjes op te pakken. Sinds september vorig jaar onderzoeken we of we de geleerde methoden kunnen gebruiken in deze nieuwe toepassing binnen KB robotics.”
Mensen kunnen gewicht intuïtief inschatten
In de voedingsmiddelenindustrie worden salades vaak samengesteld met een breed scala aan ingrediënten en materialen. Verschillende trechters zorgen bijvoorbeeld voor de juiste hoeveelheid slasoorten. “Dat proces is al sterk geautomatiseerd, maar veel producten worden nog handmatig toegevoegd. Medewerkers scheppen de juiste hoeveelheid en kunnen intuïtief inschatten of die overeenkomt met het gewicht in het recept. Maar wat gebeurt er als een recept verandert en er ineens 25 in plaats van 40 gram nodig is? Is intuïtie dan nog voldoende? Wij onderzoeken welke delen van dit proces geautomatiseerd kunnen worden om de afhankelijkheid van handmatig en repetitief werk te verminderen. De grootste uitdaging is hoe een robot steeds opnieuw de juiste hoeveelheid kan toevoegen, zonder elke keer te wegen. Het tellen van afzonderlijke deeltjes is ook geen optie omdat producten vaak dicht op elkaar liggen, zoals rijst, bonen of pasta. Bovendien verandert het oppervlak waaruit gepakt wordt voortdurend. Aan het begin van een batch pak je uit een volle hoop, terwijl je aan het einde uit een kuil of langs de randen moet pakken. Soms, zoals bij blokjes paprika en mozzarella, liggen producten ook deels in vloeistof. De sleutel ligt in machine learning.”
Gewicht meten met 3D-vision technologie
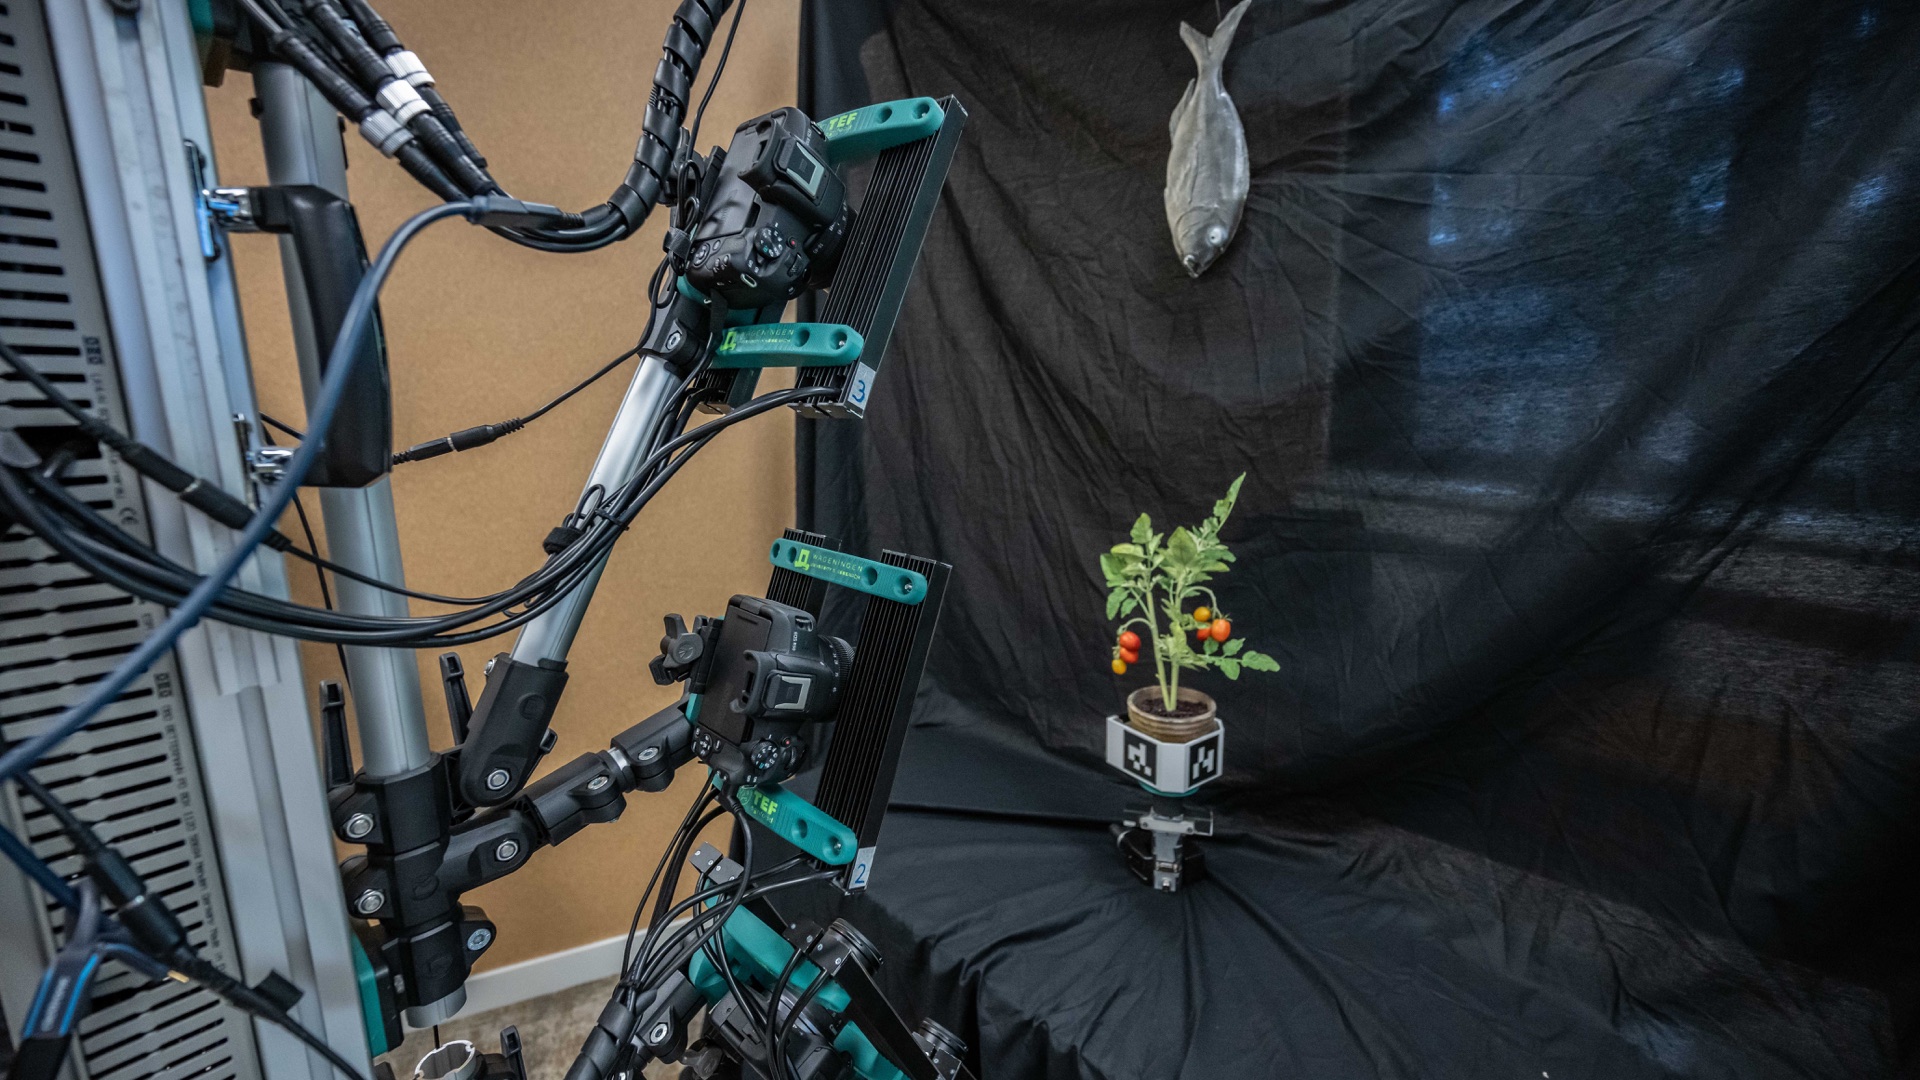
Ondanks hun ruime ervaring, bleek het ontwikkelen van een oplossing die gewicht kan bepalen op basis van visuele informatie zeer uitdagend. “Dat is fundamenteel een gecompliceerd probleem, zelfs als je vooroploopt in dit type onderzoek en ontwikkeling”, benadrukt Chauhan. “We gebruiken een combinatie van moderne vision technologieën, machine learning en algoritmen voor kunstmatige intelligentie (AI). De opstelling bestaat uit een Zivid-2, een 3D-camera en de flexibele, lichtgewicht en volledig aanpasbare Piab piSOFTGRIP-viervingergrijper. Deze grijper is gemonteerd op een Universal Robots UR5 6-assige robotarm, terwijl de camera boven het frame is geplaatst voor een goed overzicht van de bak met het ingrediënt.
Voor trainingsdoeleinden gebruiken we een weegschaal om een visueel bepaalde hoeveelheid product te koppelen aan het gewenste gewicht in het recept. Met machine learning bepalen we hoe diep de grijper in het product moet ‘duiken’ om het juiste gewicht te pakken. Daarvoor halen we informatieve kenmerken uit de 3D-puntenwolk van de bak met ingrediënten en trainen we algoritmen om te modelleren hoe diep de grijper moet gaan.
Belangrijk is hoe je uit die puntenwolk – de verzameling 3D-punten van het oppervlak – bruikbare gegevens haalt voor het model. De vorm van het oppervlak heeft bijvoorbeeld grote invloed op de benodigde grijpdiepte. Machine learning helpt om dit te generaliseren over variaties in het oppervlak. Tot nu toe hebben we veelbelovende resultaten bereikt met kidneybonen en fusilli. We bevinden ons momenteel op TRL-niveau 3 tot 4 en willen het assortiment producten uitbreiden en onderzoeken voor welke typen producten deze aanpak werkt. We hebben gezien dat producten die niet dicht opeen liigen en veel lucht bevatten, zoals mozzarellabolletjes, lastig zijn om met deze methode steeds hetzelfde gewicht te doseren.”
Valideren en opschalen als volgende stap
Deze toepassing binnen het KB Robotics-project startte in juni 2025 en loopt nog minstens twee jaar. Het project wordt grotendeels gefinancierd door het Ministerie van Landbouw, Visserij, Voedselzekerheid en Natuur (LVVN) via het Knowledge Base-programma Autonomous Robotics, onder subsidienummer KB-53-000-010. “Ons doel is te onderzoeken of onze ontwikkelingen opgeschaald kunnen worden naar nieuwe producten en uiteindelijk toepasbaar zijn in de industrie. Dat doen we door onze modellen te valideren en de consistentie en betrouwbaarheid ervan te testen in nieuwe scenario’s en voor andere robottoepassingen. We willen ook de relevantie van ons onderzoek voor de industrie aantonen. Vision+Robotics blijft daarbij een belangrijke partner op het gebied van computer vision, mechatronica en de agrofoodsector. Die combinatie van technische expertise en domeinkennis is sterk complementair en kenmerkend voor WUR”, besluit Chauhan.
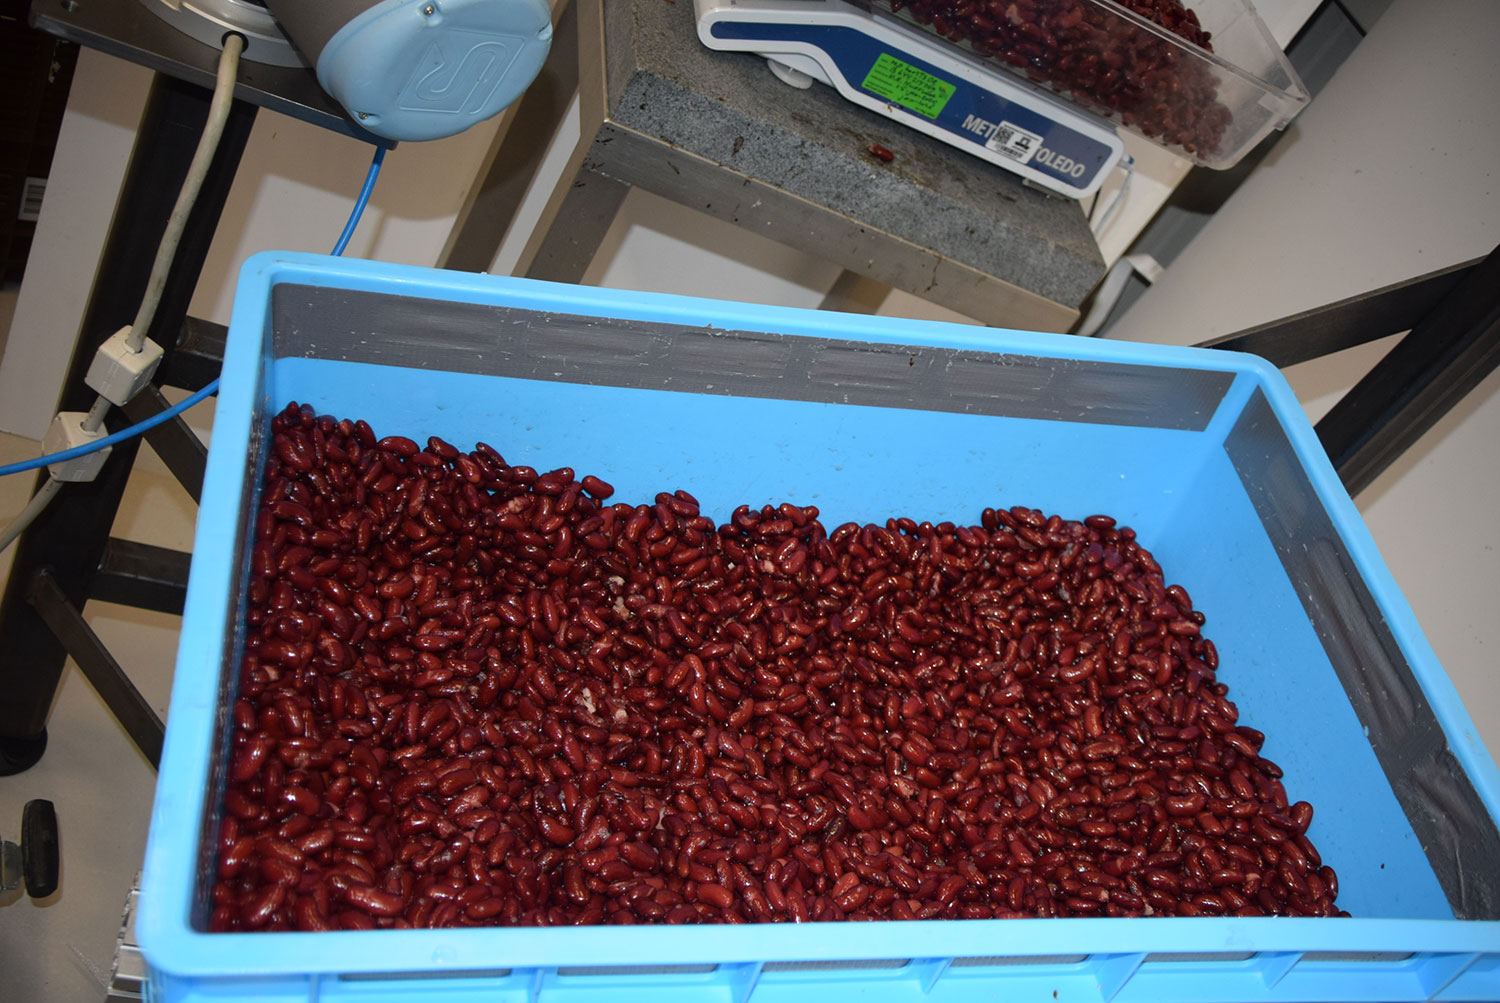
Het oppervlak waaruit gepakt wordt verandert bij elke greep. In sommige gevallen, zoals bij blokjes paprika en mozzarellabolletjes, kan het product deels ondergedompeld zijn in vloeistof. De sleutel ligt in machine learning.
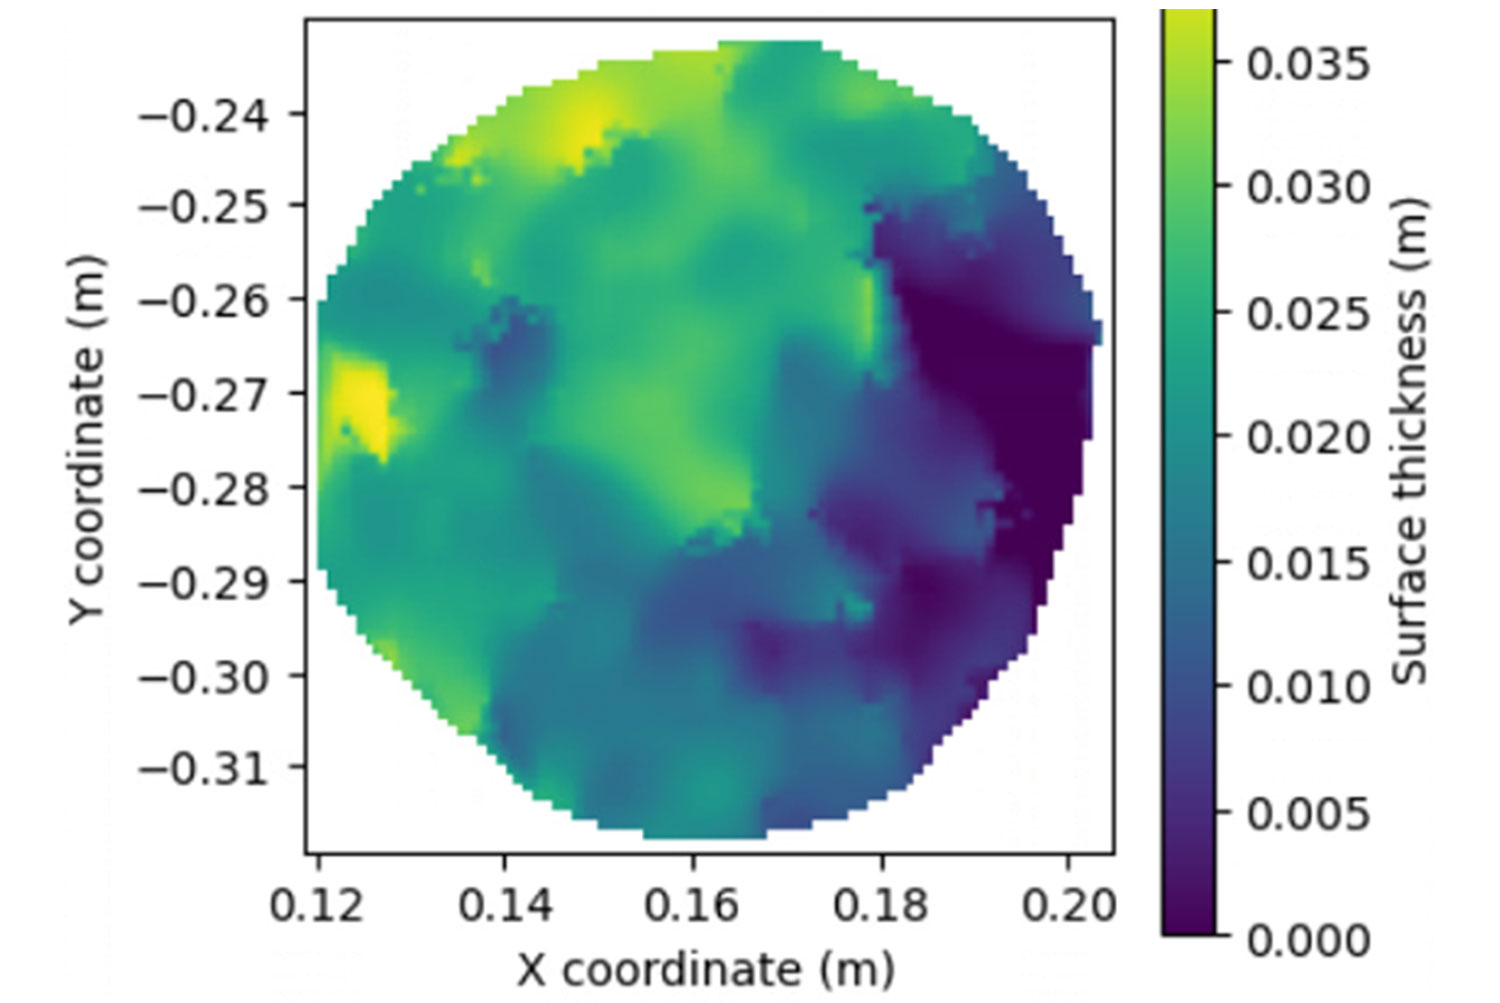
Op basis van de 3D-puntenwolk worden kenmerken geëxtraheerd om algoritmen te trainen die de juiste grijpdiepte bepalen. Dit resulteert in een dieptekaart zoals hier weergegeven.
We halen kenmerken uit de 3D-puntenwolk van de bak met ingrediënten en trainen machine learning-algoritmen om te bepalen hoe diep de grijper moet gaan om het gewenste gewicht te pakken.